Nasza specjalność? Elektronika i druk 3D
Szybka dostawa 30 dni na zwrot
Magazyn i serwis? U nas, w Polsce!
Doradzamy i inspirujemy +1,7 mln zamówień
Nasza specjalność? Elektronika i druk 3D
Szybka dostawa 30 dni na zwrot
Magazyn i serwis? U nas, w Polsce!
Doradzamy i inspirujemy +1,7 mln zamówień

Zaufało nam już ponad 500 000 klientów. U nas masz:


wysyłkę tego samego dnia przy produktach z oznaczeniem „Wysyłka 24h”


własny serwis w Polsce


30 dni na zwrot i darmową dostawę w Polsce od 500 zł


4,9/5 w TrustMate i 4,9/5 w Google (prawie 4000 opinii)


fakturę VAT, leasing i raty dla firm

Dla firm


indywidualna wycena przy większych ilościach


leasing i raty od 1000 zł


faktura VAT

Dla szkół i uczelni


0% VAT na wybrane produkty


faktura z terminem płatności


pomoc w doborze zestawów do pracowni

Złóż zapytanie ofertowe - odpowiadamy szybko.
Indeks: KSZ-03153
EAN: 9788324698141

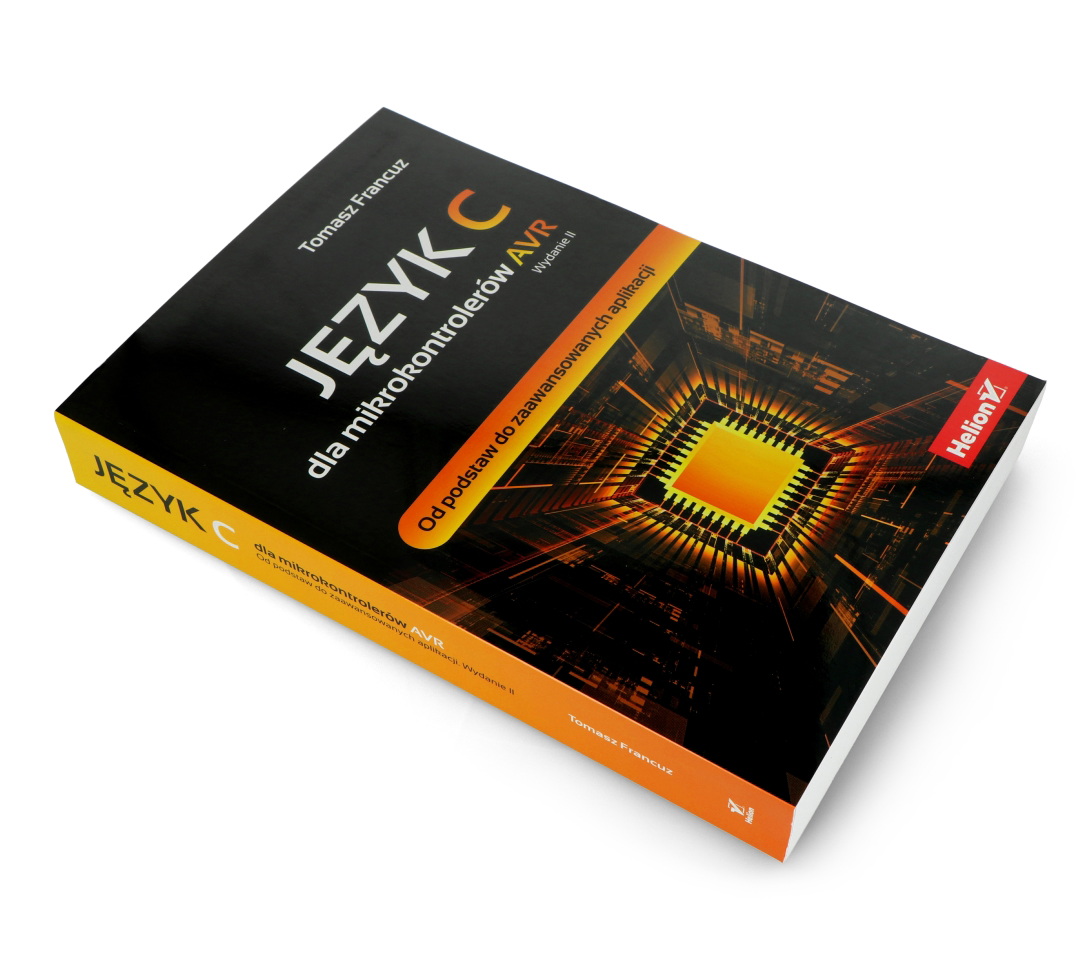
Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji. Wydanie II - Tomasz Francuz

4.80
5 opinii

Wydawnictwo: Helion. Książka opisuje zasady programowania mikrokontrolerów AVR w języku C. Książka jest drugim wydaniem popularnej pozycji Język C dla mikrokontrolerów AVR. Uczy od podstaw do zaawansowanych aplikacji.

Cena:
Cena netto:

Produkt wycofany ze sprzedaży

Ten model nie jest już produkowany i nie wróci do naszej oferty.

Uwaga!

Sprzedaż produktu została zakończona. Sprawdź inne w tej kategorii.

Opis produktu: Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji

Książka jest drugim wydaniem popularnej pozycji Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji, w której szeroko opisane są zasady programowania tych popularnych mikrokontrolerów.

W tej pozycji informacje na temat mikrokontrolerów zostały poszerzone o takie zagadnienia jak: wykorzystanie możliwości Atmel Studio z nowym IDE oraz platformy Xplained z ATmega168/328. Z książki czytelnik dowie się o zmianach w kompilatorze avr-gcc, między innymi o nazwanych przestrzeniach adresowych, które ułatwiły dostęp do danych umieszczonych w pamięci FLASH. Nauczysz się także jak połączyć program w języku C z asemblerem oraz  jak obsługiwać wielokolorowe matryce LED WS2812B z wykorzystaniem peryferii.

Przykłady projektów do pobrania.

Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji. Wydanie II - Tomasz Francuz

Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji. Wydanie II - Tomasz Francuz.
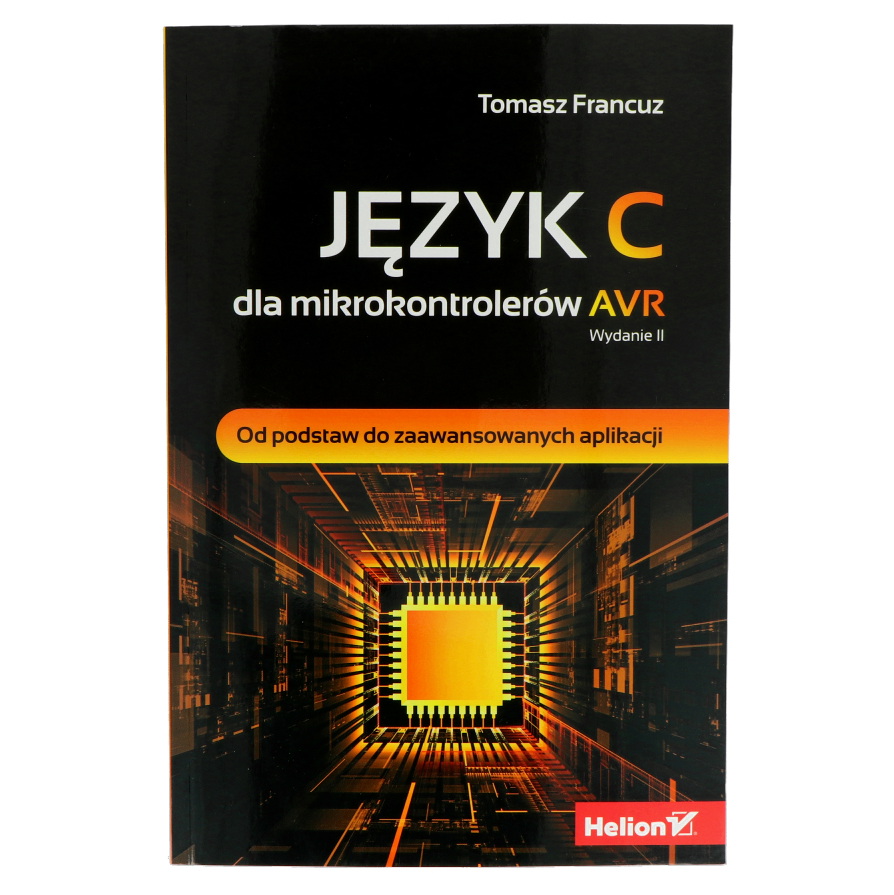
Język C dla mikrokontrolerów AVR

Język C dla mikrokontrolerów AVR.

Lektura w przejrzysty sposób opisuje takie zagadnienia jak:

  • Mikrokontroler i jego otoczenie, programatory
  • Arytmetyka i operacje bitowe
  • Zarządzanie projektem i preprocesor
  • Kontrola rdzenia i zarządzanie poborem energii
  • Dynamiczna alokacja pamięci i wbudowana pamięć EEPROM
  • Dostęp do pamięci FLASH i portów IO mikrokontrolera
  • Rejestry IO ogólnego przeznaczenia
  • Przerwania i timery
  • Komparator i przetwornik analogowo-cyfrowy
  • Obsługa wyświetlaczy i interfejsy (USART, SPI, TWI, USI, 1-wire)
  • Łączenie kodu C i asemblera
  • Bootloader i debugowanie programu

Spis treści

Wstęp do wydania drugiego (13)

Wstęp (15)

  • Kody przykładów (16)
  • Schematy (16)
  • Wymagane części (16)
  • Wsparcie (18)

Rozdział 1. Jak zacząć, czyli instalacja środowiska (19)

  • Atmel Studio 6 - podstawy (20)
    • Rozpoczynamy pracę - nowy projekt (20)
    • Opcje projektu (22)
  • Atmel Studio - dodatki (27)
    • Naggy (28)
    • MarginOfError (28)
    • Data Size Viewer (29)
    • Doxygen Integrator (29)
    • AnkhSVN (30)
  • AVR w systemie GNU/Linux (30)

Rozdział 2. Mikrokontroler i jego otoczenie (33)

  • Podłączenie zasilania (33)
    • Odsprzęganie zasilania (34)
  • Filtrowanie zasilania dla części analogowej procesora (35)
    • Zasilacz (36)
  • Łączenie mikrokontrolera z układami pracującymi w innej domenie napięciowej (39)
    • Konwersja poziomów logicznych pomiędzy układami pracującymi z różnymi napięciami zasilającymi (40)
    • Piny wejściowe i wyjściowe (40)
    • Łączenie wyjścia procesora z układem pracującym z napięciem 5 V (43)
    • Zastosowanie aktywnego konwertera (45)
    • Konwersja z napięcia wyższego na niższe (45)
    • Dzielnik rezystorowy (46)
    • Użycie do konwersji napięć buforów scalonych (47)
    • Bufor dwukierunkowy stosowany w magistralach typu open drain (47)
  • Oscylatory zegarowe (49)
  • Zasady wykorzystania zewnętrznego kwarcu (50)
  • Generator kwarcowy 32768 Hz (52)

Rozdział 3. Programatory (53)

  • Podłączenie - uwagi ogólne (54)
    • Problemy (56)
  • Programowanie AVR (56)
    • Programatory ISP (57)
  • Programatory (59)
  • Programatory JTAG (60)
    • Programator JTAGICE mkII (62)
    • JTAGICEIII (62)
    • AVROne! (63)
    • AVR Dragon (63)
    • Interfejs debugWIRE (67)
  • Programowanie z poziomu AS6 - dlaczego warto korzystać z plików w formacie elf (68)
  • Kilka procesorów i interfejs ISP (69)
  • Kilka procesorów w jednym układzie (70)
  • Programatory HV i równoległe (71)
  • Tryb TPI (71)
  • Programator Atmel-ICE (72)
    • Uaktualnianie firmware narzędzi (73)
  • Czy nie da się taniej? (73)
  • Programowanie przy pomocy narzędzi dostarczonych przez firmę Atmel (74)
  • Program AVRDUDE (75)

Rozdział 4. Na czym pracujemy, czyli ATmega168/328 Xplained Mini w skrócie (77)

  • Podłączenie modułu (78)
  • Xplained Mini w Atmel Studio (78)
  • Piny IO (79)
  • Pierwszy program (80)
    • Wgrywamy pierwszy program (83)

Rozdział 5. Bity konfiguracyjne (85)

  • Co to takiego? (85)
    • Lockbity (86)
    • Fusebity (86)
  • Sygnatura (90)
  • Konfiguracja fuse- i lockbitów w AVR-libc (90)
    • Lockbity w AVR-libc (91)
    • Fusebity w AVR-libc (91)
  • Konfiguracja w Atmel Studio (92)

Rozdział 6. Arytmetyka i operacje bitowe (95)

  • Arytmetyka (95)
    • Reprezentacja binarna liczb (95)
    • Proste typy danych (97)
    • Arytmetyka stałopozycyjna (102)
    • Arytmetyka zmiennopozycyjna (108)
  • Operacje bitowe (116)
    • Operacja iloczynu bitowego (116)
    • Operacja sumy bitowej (117)
    • Operacja sumy wyłączającej (118)
    • Operacja negacji bitowej (119)
    • Operacje przesunięć bitowych (120)

Rozdział 7. Podstawy języka C na AVR (123)

  • Zasięg zmiennych (123)
    • Zmienne globalne (124)
    • Zmienne lokalne (125)
    • Wskaźniki (127)
    • Tablice (133)
  • Struktury (137)
    • Wskaźniki i struktury (138)
    • Struktury anonimowe (139)
    • Inicjalizacja pól struktury (139)
    • Unie (140)
    • Pola bitowe (141)
    • Definicja a deklaracja (142)
  • Funkcje (143)
    • Przekazywanie parametrów przez wartość i referencję (145)
    • Rekurencyjne wywołania funkcji (145)
  • Słowa kluczowe (146)
    • Operatory (146)
    • Instrukcje sterujące (150)

Rozdział 8. Zarządzanie projektem i preprocesor (155)

  • Preprocesor (155)
    • Dyrektywa #include (156)
    • Dyrektywy kompilacji warunkowej (157)
    • Dyrektywa #define (158)
  • Komentarze (160)
  • Nazewnictwo (161)
    • Literały (163)
  • Podział kodu na pliki (165)
    • Widoczność funkcji (169)
    • Widoczność zmiennych - słowo kluczowe extern (170)
    • Podkatalogi (172)
  • Modyfikator const (173)
  • Słowo kluczowe static (175)
  • Dyrektywa inline (175)
    • inline funkcja(); (177)
    • static inline funkcja(); (178)
    • extern inline funkcja(); (179)
  • Modyfikator register (180)

Rozdział 9. Sekcje programu (183)

  • Sekcje danych (184)
    • Sekcja .text (184)
    • Sekcja .data (184)
    • Sekcja .bss (185)
    • Sekcja .eeprom (186)
  • Sekcje zawierające kod programu (186)
    • Podsekcje .init[0-9] (187)
    • Podsekcje .fini[0-9] (188)
  • Sekcje specjalne (188)
  • Sekcje a opcje kompilacji (188)
  • Sekcje tworzone przez programistę (190)
  • Umieszczanie sekcji pod wskazanym adresem (191)

Rozdział 10. Kontrola rdzenia i zarządzanie poborem energii (193)

  • Źródła sygnału RESET (193)
    • Power-on Reset (195)
    • Zewnętrzny sygnał RESET (195)
    • Brown-out Detector (195)
    • Układ watchdog (196)
  • Zarządzanie poborem energii (201)
    • Usypianie procesora (201)
    • Wyłączanie układu BOD (202)
    • Wyłączanie podsystemów procesora (203)
    • Preskaler zegara (203)
    • Inne sposoby minimalizowania poboru energii (204)

Rozdział 11. Dynamiczna alokacja pamięci (207)

  • Alokacja pamięci w bibliotece AVR-libc (209)
    • Funkcja malloc (212)
    • Funkcja calloc (212)
    • Funkcja realloc (212)
    • Funkcja free (214)
  • Wycieki pamięci i błędne użycie pamięci alokowanej dynamicznie (214)
  • Wykrywanie kolizji sterty i stosu (216)
    • Metoda I - własne funkcje alokujące pamięć (217)
    • Metoda II - sprawdzanie ilości dostępnej pamięci (217)
    • Metoda III - marker (217)
    • Metoda IV - wykorzystanie interfejsu JTAG lub debugWire (217)
    • Metoda V - wzór w pamięci (219)

Rozdział 12. Wbudowana pamięć EEPROM (223)

  • Kilka słów, czym jest EEPROM (223)
  • Dostęp do EEPROM w AVR (224)
  • Zapobieganie uszkodzeniu zawartości pamięci EEPROM (225)
  • Kontrola odczytu i zapisu do pamięci EEPROM (226)
    • Odczyt zawartości komórki pamięci (226)
    • Zapis do komórki pamięci (226)
  • Dostęp do EEPROM z poziomu AVR-libc (228)
    • Deklaracje danych w pamięci EEPROM (228)
    • Funkcje realizujące dostęp do pamięci EEPROM (230)
    • Inne funkcje operujące na EEPROM (232)
  • Techniki wear leveling (233)
  • EEPROM i awaria zasilania (235)
  • Problem atomowości przy dostępie do EEPROM (241)
  • Zapis do EEPROM z użyciem przerwań (241)

Rozdział 13. Dostęp do pamięci FLASH (245)

  • Wskaźniki wykorzystujące przestrzenie adresowe (248)
  • Jak to bywało dawniej... (252)
  • Dostęp do pamięci FLASH > 64 kB (253)
  • Typy 24-bitowe (254)

Rozdział 14. Dostęp do 16-bitowych rejestrów IO (255)

  • Dostęp do 16-bitowego rejestru ADC (255)
  • Dostęp do 16-bitowych rejestrów timerów (256)

Rozdział 15. Zwalniamy, czyli kiedy opóźnienia są konieczne (259)

  • Opóźnienia przy zmiennym taktowaniu (263)
  • Wykorzystanie timerów do realizacji opóźnień (265)

Rozdział 16. Pliki z danymi - jak je dodawać do projektu? (267)

  • Kompilacja plików binarnych (268)
  • Łączenie plików obiektowych z projektem (270)
  • Dostęp do danych binarnych (273)
    • Dostęp do danych z wykorzystaniem przestrzeni adresowych (275)

Rozdział 17. Dostęp do portów IO mikrokontrolera (277)

  • Konfiguracja pinu IO (278)
  • Manipulacje stanem pinów IO (282)
    • Zmiana stanu portu na przeciwny (282)
    • Ustawianie linii IO (283)
    • Zerowanie linii IO (283)
    • Makrodefinicja _BV() (283)
    • Użycie pól bitowych (284)
  • Synchronizator (285)
  • Przekazywanie rejestru jako parametru funkcji (286)
  • Przykłady praktyczne (287)
    • Sterowanie wyświetlaczem 7-segmentowym (287)
    • Podłączenie przycisków (290)
    • Enkoder obrotowy (294)
    • Klawiatura matrycowa (299)

Rozdział 18. Rejestry IO ogólnego przeznaczenia (303)

  • Wykorzystanie innych rejestrów jako GPIOR (305)

Rozdział 19. Przerwania (307)

    • Czym są przerwania? (307)
    • Przerwania maskowalne (308)
    • Źródła przerwań (309)
    • Wektory przerwań (311)
  • Obsługa przerwań (312)
    • Puste wektory przerwań (314)
    • Puste przerwania (314)
    • Współdzielenie kodu przez przerwania (315)
    • sei()/cli() (316)
    • Atrybut naked i obsługa przerwań w asemblerze (317)
    • Modyfikator volatile (319)
    • Atomowość dostępu do danych (324)
    • Funkcje reentrant (327)
  • Przykłady praktyczne (328)
    • Wyświetlanie multipleksowane (329)
    • Wyświetlanie multipleksowane z regulacją jasności wyświetlacza (333)
    • Obsługa przycisków (336)
    • Obsługa enkodera (339)
    • Klawiatura matrycowa (340)

Rozdział 20. Timery (343)

  • Sygnał taktujący (344)
    • Wewnętrzny sygnał taktujący (344)
    • Zewnętrzny sygnał taktujący (345)
  • Licznik (346)
  • Układ porównujący (346)
    • Wpływ na piny IO (347)
  • Moduł przechwytywania zdarzeń zewnętrznych (348)
    • Eliminacja szumów (349)
    • Komparator jako wyzwalacz zdarzenia ICP (349)
  • Tryby pracy timera (349)
    • Tryb prosty (349)
    • Tryb CTC (352)
    • Tryby PWM (353)
    • Układ ochronny (358)
    • Modulator sygnału wyjściowego (359)
  • Miernik częstotliwości i wypełnienia (360)

Rozdział 21. RTC - czyli trochę o zegarach (365)

    • Realizacja sprzętowa (366)
    • Realizacja programowa (366)
  • Czas drogą radiową, czyli DCF77 (369)
    • Trochę więcej o DCF77 (369)
    • Dekodowanie danych (370)
    • Funkcje konwersji czasu (372)
    • Moduł odbiornika DCF77 (372)

Rozdział 22. Komparator (379)

  • Funkcje dodatkowe (380)
    • Blokowanie pinów (380)
    • Wyzwalanie zdarzeń timera (380)
    • Wybór wejścia komparatora (380)
    • Wyzwalanie przetwornika ADC (381)

Rozdział 23. Przetwornik analogowo-cyfrowy (383)

  • Wybór napięcia referencyjnego (384)
  • Co to jest LSB? (385)
  • Kalibracja ADC (386)
  • Nadpróbkowanie (387)
    • Uśrednianie (388)
    • Decymacja i interpolacja (389)
  • Jak zwiększyć precyzję pomiarów? (389)
  • Multiplekser (390)
  • Blokowanie pinów cyfrowych (391)
  • Przetwornik ADC (392)
    • Tryb pojedynczej konwersji (393)
    • Tryb ciągłej konwersji (393)
  • Wejścia pojedyncze i różnicowe (394)
  • Wynik (395)
  • Wyzwalacze (395)
  • Przerwania ADC (396)
  • Precyzyjne pomiary przy pomocy ADC (397)
  • Przykłady (399)
    • Termometr analogowy LM35 (399)
    • Klawisze (401)

Rozdział 24. Obsługa alfanumerycznych wyświetlaczy LCD (407)

  • Obsługa wyświetlaczy alfanumerycznych (408)
    • Funkcje biblioteczne (413)
    • Definiowanie własnych znaków (418)
  • Transakcyjna obsługa LCD (420)
    • Przykład - menu (430)

Rozdział 25. Monochromatyczne wyświetlacze graficzne (439)

  • Wizyta w muzeum, czyli wyświetlacze wykorzystujące KS0108 (441)
  • Moduły wykorzystujące kontroler ST7565R (450)
  • Budowa i funkcje kontrolera ST7565R (451)
  • Funkcje specjalne kontrolera (457)
    • Obracanie obrazu (457)
    • Regulacja kontrastu (458)
    • Numer pierwszej wyświetlanej linii (459)
  • Czcionki (460)
  • Mała optymalizacja (465)
  • Podwójne buforowanie (467)
    • Adres początku wyświetlania obrazu (468)
  • Menu (469)
    • Menu oparte na piktogramach (471)

Rozdział 26. Interfejs USART (477)

  • Interfejsy szeregowe (477)
  • Interfejs USART (478)
  • Format transmisji danych (480)
  • Interfejs USART mikrokontrolera AVR (482)
    • Szybkość transmisji (482)
    • Dobór kwarcu (484)
    • Formaty ramek danych (484)
    • Nadajnik i odbiornik USART (485)
  • Kontrola poprawności danych (486)
  • USART z Xplained Mini (487)
  • Terminal (487)
  • Wykorzystanie przerwań (488)
  • Równoczesny dostęp do USART z wielu "wątków" (493)
  • Dostęp do USART z wykorzystaniem strumieni (495)
    • Metoda get (496)
    • Metoda put (496)
    • Otwieranie strumienia (497)
  • Połączenie mikrokontroler - mikrokontroler (498)
    • Tryb synchroniczny pracy USART (499)
  • RS485 (504)
  • Tryb MPCM (506)
    • Komputer w charakterze urządzenia master MPCM (509)

Rozdział 27. Interfejs SPI (511)

  • Inicjalizacja interfejsu (513)
    • Ustawienie pinów IO (514)
    • Zegar taktujący (516)
    • Procesor w trybie Master SPI (516)
    • Procesor w trybie slave SPI (516)
  • Przykłady (517)
    • Połączenie AVR - AVR (517)
    • Połączenie AVR - rejestr szeregowy (522)
  • Interfejs USART w trybie SPI (526)
    • Taktowanie magistrali SPI (527)
    • Tryb pracy SPI (528)
    • Format ramki danych (528)
    • Konfiguracja interfejsu (528)

Rozdział 28. Interfejs TWI (531)

  • Tryb multimaster (534)
  • Inicjalizacja interfejsu (535)
  • Mikrokontroler w trybie I2C master (535)
    • Bity START i STOP (535)
    • Podstawowe funkcje do współpracy z I2C (536)
    • Współpraca z zewnętrzną pamięcią EEPROM (539)
    • Współpraca z zewnętrzną pamięcią FRAM (544)
    • Umieszczanie zmiennych w zewnętrznej pamięci EEPROM (545)
    • Współpraca z zegarem RTC (547)
    • Obsługa ekspandera IO PCF8574 (551)
  • Procesor w trybie I2C slave (552)
    • Przykład (555)

Rozdział 29. Interfejs USI (563)

  • 4-bitowy licznik i zegar (563)
  • Przerwania USI (564)
  • Zmiana pozycji pinów (565)
  • Wykorzystanie interfejsu USI w trybie SPI (566)
    • Tryb SPI master (566)
    • Tryb SPI slave (567)

Rozdział 30. Interfejs 1-wire (569)

  • Realizacja master 1-wire na AVR (572)
    • Realizacja master 1-wire przy pomocy pinów IO (573)
    • Realizacja master 1-wire przy pomocy interfejsu UART (576)
    • Wysokopoziomowe funkcje obsługi 1-wire (581)
  • Termometr cyfrowy DS1820 (584)

Rozdział 31. Dużo LED-ów, dużo zabawy (587)

  • Matryce LED (587)
    • Projekt PCB i zasilanie (588)
    • Układ z matrycą dwukolorową (590)
    • Sterowanie matrycą (591)
  • Sterownik WS2812B (593)
    • Zasilanie (595)
    • Bit banging (596)
    • Wykorzystanie SPI (597)

Rozdział 32. Piloty TV (601)

  • Część sprzętowa, czyli odbiornik IR (603)
  • Część programowa, czyli standardy kodowania (604)
    • Standard NEC i pokrewne (604)
  • RC5 (610)
    • Kod Manchester (610)
    • Dekoder RC5 (611)
    • Inne standardy kodowania (615)

Rozdział 33. Łączenie kodu C i asemblera (617)

  • ABI (618)
  • Słowo kluczowe asm (621)
    • Typy operandów (623)
    • Dostęp do portów IO (625)
    • Dostęp do danych wielobajtowych (626)
    • Dostęp do wskaźników (627)
    • Lista modyfikowanych rejestrów (627)
    • Wielokrotne użycie wstawki asemblerowej (628)
  • Pliki .S (629)
    • Definicje (630)
    • Definicja symboli globalnych (630)
    • Dyrektywy asemblera (635)
    • Wywołanie funkcji języka C z asemblera (637)

Rozdział 34. Bootloader (639)

  • Pamięć NRWW i RWW (640)
  • Bity konfiguracyjne bootloadera (641)
    • Konfiguracja lockbitów z poziomu aplikacji (642)
  • Programowanie pamięci FLASH (643)
  • Wykorzystanie przerwań w kodzie bootloadera (645)
    • Usuwanie tablicy wektorów przerwań (645)
    • Skrócenie tablicy wektorów przerwań (647)
  • Start bootloadera (650)
    • Wykorzystanie dodatkowego przycisku/zworki (650)
    • Wykorzystanie markerów w pamięci EEPROM (651)
    • Oczekiwanie na specjalny znak w wybranym kanale komunikacji (652)
    • Start aplikacji (652)
  • Współdzielenie kodu aplikacji i bootloadera (653)
    • Wywoływanie funkcji bootloadera w procesorach ATMega256x (655)
    • Wywoływanie funkcji obsługi przerwań zawartych w kodzie bootloadera (658)
    • Współdzielenie zmiennych pomiędzy aplikacją a bootloaderem (658)

Rozdział 35. Debugowanie programu (661)

  • Konfiguracja debuggera (663)
  • Konfiguracja projektu do debugowania (664)
  • Debugger sprzętowy (665)
  • Debugger programowy (symulator) (667)
    • Plik stymulacji (668)
  • Pułapki (674)
    • Pułapki na dane (678)
    • Punkty śledzenia (679)
    • Pułapki warunkowe (681)
  • Podgląd pamięci (683)
  • Podgląd stosu wywołań (684)
  • Określenie czasu symulacji (684)
  • Okno dezasemblera (685)
  • Okno podglądu zmiennych (686)
    • Łańcuchy formatujące (687)
  • Makrodefinicja ASSERT (688)
  • Przerwania w trakcie debugowania (692)
  • _delay_xx i symulator (693)

Skorowidz (695)

Wszystko, co chciałbyś wiedzieć o mikrokontrolerach AVR! 

Jak przetwornik ADC zamienia napięcie na wartość bitową? Co to jest przerwanie sprzętowe? Dlaczego synchronizacja mikrokontrolerów jest tak ważna? Czym się różni programator USB-ASP od ISP? Jak ustawić fusebity w kodzie mojego programu? Jakie możliwości oferuje program AVRDude? Oraz najważniejsze – jak programować mikrokontrolery? Na te i inne pytania odpowiedzi znajdziesz w oferowanym przez nas drugim wydaniu książki autorstwa Tomasza Francuza.

Praktyczne ujęcie możliwości sprzętowo-programowych mikrokontrolerów AVR

Treść książki pt. “Język C dla mikrokontrolerów AVR. Od podstaw do zaawansowanych aplikacji” obejmuje szeroko omówione zagadnienia związane z budową i funkcjonalnością sprzętową poszczególnych podzespołów mikrokontrolerów AVR. Autor w szczegółowy sposób omawia również zasadę działania mikrokontrolerów AVR w świetle przykładowych programów w języku C. Ponadto, treść tej książki, daje wiele cennych wskazówek dotyczących praktycznej obsługi układów peryferyjnych mikrokontrolerów AVR.

Nazwa Wartość
Książka - Autor Tomasz Francuz
Książka - ISBN 978-83-246-9814-1
Książka - Oprawa miękka
Książka - Wydawnictwo Helion
Tematyka C / C++ / C#
Szerokość 16 cm
Wysokość 3 cm
Głębokość 23,5 cm
Waga 0,2 kg

Darmowa dostawa od 500,00 zł

Przy zamówieniach o wartości 500,00 zł i więcej koszt przesyłki pokrywamy my, niezależnie od wybranego przewoźnika. Dotyczy dostawy do kraju: Polska.
Sposób dostawy Czas dostawy Koszt
GLS Automaty Dostawa 24h od 8,99 zł
Paczkomaty 24/7 Dostawa 24h (ubezpieczenie do 200 zł) od 13,99 zł
Kurier InPost Dostawa 24h od 14,99 zł
Kurier GLS Dostawa 24h od 14,99 zł
InPost Paczkomaty Weekend Dostawa w sobotę od 19,99 zł
Kurier InPost (pobranie) Dostawa 24h od 22,99 zł
Ambro ohne Hereintragen Dostawa 1-2 dni od 150,00 zł
Ambro mit Hereintragen Dostawa 1-2 dni od 200,00 zł

Szczegółowe warunki dostawy znajdziesz na stronie Dostawa i płatności.

Zasady składania reklamacji towaru

Zgodnie z obowiązującymi przepisami, ponosimy odpowiedzialność na zasadach określonych w Kodeksie Cywilnym za wady fizyczne i prawne.

Po wykryciu wady Kupujący ma prawo:

  • złożyć oświadczenie o żądaniu obniżenia ceny,
  • złożyć oświadczenie o odstąpieniu od umowy, ale nie wtedy kiedy wada jest nieistotna,
  • żądać wymiany rzeczy na wolną od wad,
  • żądać usunięcia wady.

Informujemy, że Dział Reklamacji firmy Botland rozpatruje zgłoszenia w ciągu 14 dni kalendarzowych od daty ich wpłynięcia. Botland odpowiada z tytułu rękojmi jeśli wada fizyczna zostanie stwierdzona przed upływem dwóch lat od momentu wydania rzeczy.

Informacje dotyczące korzystania z prawa odstąpienia od umowy

Zgodnie z aktualnymi przepisami prawnymi Konsument ma prawo odstąpić od umowy kupna-sprzedaży w terminie 30 dni bez podania przyczyny. Termin ten wygasa po upływie 30 dni od momentu, w którym Konsument wszedł w posiadanie rzeczy lub w którym osoba trzecia inna niż przewoźnik i wskazana przez Konsumenta weszła w posiadanie rzeczy.

Informujemy, że zgodnie z obowiązującymi przepisami oraz §4 Regulaminu zwrot towaru przysługuje wyłącznie Konsumentom (zakup niezwiązany bezpośrednio działalnością gospodarczą lub zawodową). Zwroty nie przysługują Klientom (zakup związany bezpośrednio działalnością gospodarczą lub zawodową).

Przebieg reklamacji / zwrotu

W celu zgłoszenia reklamacji prosimy postępować zgodnie z instrukcją:

  1. Zapoznaj się z zasadami reklamacji / zwrotu.
  2. Wypełnij formularz, który znajduje się poniżej.
  3. Zapoznaj się z treścią otrzymanej odpowiedzi.
  4. Po otrzymaniu wiadomości e-mail ze statusem „Oczekiwanie na przesyłkę”, zabezpiecz i zapakuj niesprawny produkt.
  5. Wyślij przesyłkę na podany niżej adres wraz z wydrukowanym formularzem oraz dowodem zakupu.
Formularz reklamacyjny

W celu rozpoczęcia procedury reklamacyjnej / zwrotu, wypełnij formularz.

Adres do wysyłki

BOTLAND - SERWIS
Gola 25A
63-640 Bralin

Zasady reklamacji

W celu sprawnego przeprowadzenia procesu reklamacji, prosimy o zapoznanie się z opisanymi poniżej zasadami:

  1. Przed odesłaniem sprzętu prosimy o upewnienie się, iż produkt faktycznie jest niesprawny.
  2. W celu sprawnego przebiegu reklamacji prosimy o wypełnienie formularza reklamacyjnego oraz dołączenie go do przesyłki.
  3. Do reklamowanych produktów prosimy dołączyć dowód zakupu (np. paragon, fakturę lub potwierdzenie wykonania przelewu).
  4. Towar należy starannie zapakować, aby zapewnić bezpieczny transport i zapobiec kolejnym uszkodzeniom.
  5. Firma Botland nie odbiera paczek reklamacyjnych wysłanych za pobraniem oraz paczek nadawanych do automatów paczkowych np. urządzeń Paczkomat.
  6. Zwrot kosztów przesyłki następuje po uznaniu reklamacji. Jest to kwota zgodna z najtańszą oferowaną formą dostawy.
  7. Po uznaniu reklamacji zwrot środków nastąpi w ciągu 14 dni. Zwrotu dokonamy przy użyciu takich samych sposobów płatności oraz w tej samej walucie, jakie zostały użyte w pierwotnej transakcji, chyba że Kupujący wyraził zgodę na inne rozwiązanie lub je zaproponował.
  8. Sprzęt prosimy odsyłać kompletny razem z akcesoriami. Produkty niekompletne zostaną odesłane bez rozpatrzenia na koszt nadawcy.
  9. Samodzielna naprawa, przeprowadzona przez osoby nieuprawnione, tj. niebędąca naprawą przez firmę Botland, pozbawia Kupującego prawa do dalszego reklamowania.
  10. O sposobie rozpatrzenia reklamacji Kupujący zostanie poinformowany drogą elektroniczną (poprzez wiadomość e-mail).
  11. Szczegółowe informacje dotyczące aktualnych kosztów wysyłki znajdują się na stronie www.botland.com.pl w zakładce Dostawa.
  12. Odesłanie sprzętu jest równoznaczne z zapoznaniem się z powyższymi zasadami.

Zasady zwrotu towaru

  1. W celu skorzystania z prawa odstąpienia od umowy, Konsument zobowiązany jest poinformować Sprzedającego o swojej decyzji poprzez jednoznaczne oświadczenie.
  2. W celu sprawnego przeprowadzenia procesu zwrotu prosimy o wypełnienie formularza. Konsument może również skorzystać z innego oświadczenia niż zamieszczony formularz.
  3. W przypadku odstąpienia od umowy zwracamy wszystkie otrzymane płatności, w tym koszty dostarczenia rzeczy do Konsumenta (z wyjątkiem dodatkowych kosztów wynikających z wybranego przez Konsumenta sposobu dostarczenia innego niż najtańszy przez nas oferowany). Konsument ponosi koszty przesyłki zwrotnej. Zwrot środków nastąpi w ciągu 14 dni od dnia, w którym zostaliśmy poinformowani o decyzji odstąpienia od umowy. Zwrotu dokonamy przy użyciu takich samych sposobów płatności oraz w tej samej walucie, jakie zostały użyte w pierwotnej transakcji, chyba że Konsument wyraził zgodę na inne rozwiązanie lub je zaproponował.
  4. Możemy wstrzymać się ze zwrotem płatności do czasu otrzymania rzeczy lub dostarczenia nam dowodu jej odesłania, w zależności od tego, które zdarzenie nastąpi wcześniej.
  5. Prosimy o odesłanie lub przekazanie nam rzeczy niezwłocznie, a w każdym razie nie później niż 14 dni od dnia, w którym zostaliśmy poinformowani o odstąpieniu od umowy. Prosimy również o staranne zapakowanie towaru przed wysyłką.
  6. Konsument odpowiada tylko za zmniejszenie wartości produktu wynikającej z korzystania w sposób inny niż było to konieczne do stwierdzenia cech i funkcjonalności.
  7. Firma Botland nie odbiera paczek zwrotnych wysłanych za pobraniem oraz paczek nadawanych do automatów paczkowych np. urządzeń Paczkomat.

Zadaj pierwsze pytanie o ten produkt!

Instrukcje i dokumenty

Dane GPSR

Kraj pochodzenia Polska
Dane kontaktowe producenta Helion.pl sp. z o.o. ul. Kościuszki 1c 44-100 Gliwice [email protected]
Dane kontaktowe wprowadzającego na rynek UE Helion.pl sp. z o.o. ul. Kościuszki 1c 44-100 Gliwice [email protected]
Inni klienci oglądali również
5 opinii

Opinie zbieramy i weryfikujemy przy pomocy zewnętrznego partnera Trustmate; pochodzą z procesu pozakupowego.

Wczytywanie opinii…