


Nowości
Promocje
Serwa typu micro
Oferta serwomechanizmów typu micro o zakresie pracy od 120° do 360°. Serwa typu micro działają na dokładnie tej samej zasadzie co ich większe odpowiedniki - stosując ten sam osprzęt zewnętrzny i oprogramowanie co do serw typu standard i mega, możesz sterować także mniejszymi serwami typu micro. Serwomechanizmy micro są bardzo dobrym rozwiązaniem dla osób rozpoczynających swoją przygodę z systemami wbudowanymi bądź robotyką. W ofercie posiadamy także sterowniki serwomechanizmów, kompatybilne z Arduino i Raspberry Pi.
Produkty
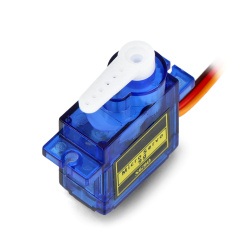
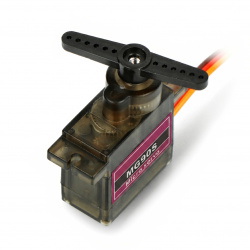


Moment obrotowy i prędkość obrotowa - najważniejsze parametry pracy serwomechanizmów
Wymiary geometryczne, masa własna, zakres pracy, napięcie zasilania i sposób sterowania to parametry, które trzeba uwzględnić także przy wyborze serwa typu micro. Podobnie jak w większych odpowiednikach, końcowy efekt wyznacza moment obrotowy i prędkość obrotowa serwomechanizmu. Moment obrotowy opisuje jaką masę serwomechanizm może przestawić za pośrednictwem ramienia o określonej długości - ramieniem tym jest zwykle popychacz zaczepiony jednym końcem na orczyku serwa, a drugim na obiekcie sterowanym przez serwo. Prędkość obrotowa serwomechanizmu jest zwykle parametryzowana jako czas potrzebny na wykonanie obrotu osi z orczykiem o kąt 60°. Jest to standard przyjęty przez wszystkich producentów - niemniej jednak przed zakupem pamiętaj o sprawdzeniu specyfikacji serwa! Jeśli jesteś początkujący w robotyce i potrzebujesz serwomechanizmu do sterowania np. wysokością niewielkiego samolotu zdalnie sterowanego o rozpiętości skrzydeł poniżej 1 m, wówczas optymalne będzie użycie serwa o prędkości obrotowej 0,17 s/60°. Natomiast dla sterowania wirnikiem ogonowym helikoptera zdalnie sterowanego, wymagane będzie użycie serwa o prędkości obrotowej 0,05 s/60°, aby błyskawicznie przeciwdziałać momentowi obrotowemu wirnika głównego.
Jak sterować serwem z pokładu Arduino?
Proces sterowania serwem bezpośrednio z Arduino ma prostą budowę. Najlepiej podłączyć serwo do Arduino za pośrednictwem dedykowanej nakładki, z uwagi na to, że wydajność prądowa wyjść GPIO w Arduino może okazać się niewystarczająca w stosunku do wymagań sprzętowych serwomechanizmu - maksymalny prąd roboczy z pojedynczego wyjścia Arduino, wynosi 40 mA. Serwomechanizmy, których pobór prądu nie przekracza wydajności prądowej wyjść Arduino, można podłączyć bezpośrednio. Wówczas, czarny przewód serwa należy podłączyć do wyprowadzenia masy (GND), czerwony przewód do wyprowadzenia napięcia zasilania (+5 V), a żółty przewód do jednego z wyprowadzeń dających na wyjściu sygnał dwustanowy. Przewód czerwony możesz podłączyć także do wyprowadzenia ustawionego jako wyjście cyfrowe, ustawione w stan logiczny wysoki, a czarny przewód do wyjścia cyfrowego ustawionego w stan niski. Korzystając z serwa, którego pobór prądu przekracza możliwości energetyczne Arduino, skorzystaj z zewnętrznej baterii lub zasilacza, przy czym w celu prawidłowego i bezpiecznego działania, biegun masy zewnętrznego źródła napięcia trzeba podłączyć do wyprowadzenia masy (GND) w Arduino. Inną metodą sterowania serwami, jest wgranie w kod programu w kompilatorze Arduino dedykowanej biblioteki “servo library”. Biblioteka ta umożliwia kompleksowe sterowanie serwami. Jeśli chcesz sterować dużą ilością serwomechanizmów, wówczas najlepiej jest sięgnąć po zewnętrzny sterownik oraz niezależny zasilacz o napięciu wyjściowym z przedziału 4,8 V do 6,0 V.
Serwa typu micro - FAQ
Aby prawidłowo dopasować serwomechanizm do konkretnego modelu samochodu RC przede wszystkim należy zapoznać się z parametrami technicznymi. Dotyczy to nie tylko momentu obrotowego, ale również prędkości, wagi i wymiarów. Kluczowe są również materiały, z których wykonano zębatki serwomechanizmu. W przypadku tworzywa sztucznego (np. nylonu) serwo wyróżnia się niską wagą. Z kolei metalowe zębatki są w stanie przenieść większy moment obrotowy.
Wybór odpowiedniego serwera dopasowanego do wymagań projektowych przede wszystkim obejmuje dostosowanie parametrów pracy. Aby prawidłowo dobrać serwo, należy zwrócić uwagę na jego wymiary geometryczne, zakres napięcia zasilania, zakres pracy serwa i sposób, w jaki można nim sterować. Dwa najważniejsze parametry serwomechanizmów to moment obrotowy.
Serwonapęd jest układem, który znajduje zastosowanie w sterowaniu nie tylko prędkością, ale również pozycją. Serwonapęd nie jest osobnym urządzeń, ale zestawem, który składa się z serwosilnika odpowiadającego za przetwarzanie sygnałów w konkretny rodzaj ruchu. Kolejnym elementem serwonapędu jest serwosterownik, czyli urządzenie, którego głównym zadaniem jest komunikacja nie tylko z napędem, ale również z jego zasilaniem. Z kolei sterownik PLC to część nadrzędna, która ma za zadanie wysyłanie sygnałów zawierających komendy.