Spis treści:
Physical AI, czyli fizyczna sztuczna inteligencja, opiera się na prostej zasadzie: inteligencja nie powinna kończyć się na obserwacji. Zamiast tego ma napędzać systemy, które postrzegają otoczenie, wyciągają wnioski i natychmiast działają w jednej, ciągłej pętli. Doskonałym przykładem tego podejścia są autonomiczne roboty mobilne (AMR).
Wyobraź sobie robota dostawczego w magazynie czy restauracji. Aby bezpiecznie dowieźć ładunek, musi jednocześnie:
- Nawigować, omijać przeszkody i planować trasę (co wymaga mocy obliczeniowej Linuksa, wsparcia ROS 2 oraz sztucznej inteligencji).
- Precyzyjnie sterować silnikami i błyskawicznie reagować na sygnały z czujników (co wymaga czasu rzeczywistego i mikrosterownika).
Arduino VENTUNO Q łączy te dwa światy na jednej płytce: integruje wydajny procesor MPU (Linux) oraz mikrokontroler MCU (czas rzeczywisty).
Dwa rdzenie, jeden robot – jak to działa?
W tradycyjnych prototypach AMR stosuje się osobne płytki: minikomputer z Linuksem odpowiada za ROS 2 i kamery, a mikrokontroler dba o silniki. Wymaga to projektowania własnych protokołów komunikacyjnych i debugowania dwóch odrębnych środowisk.
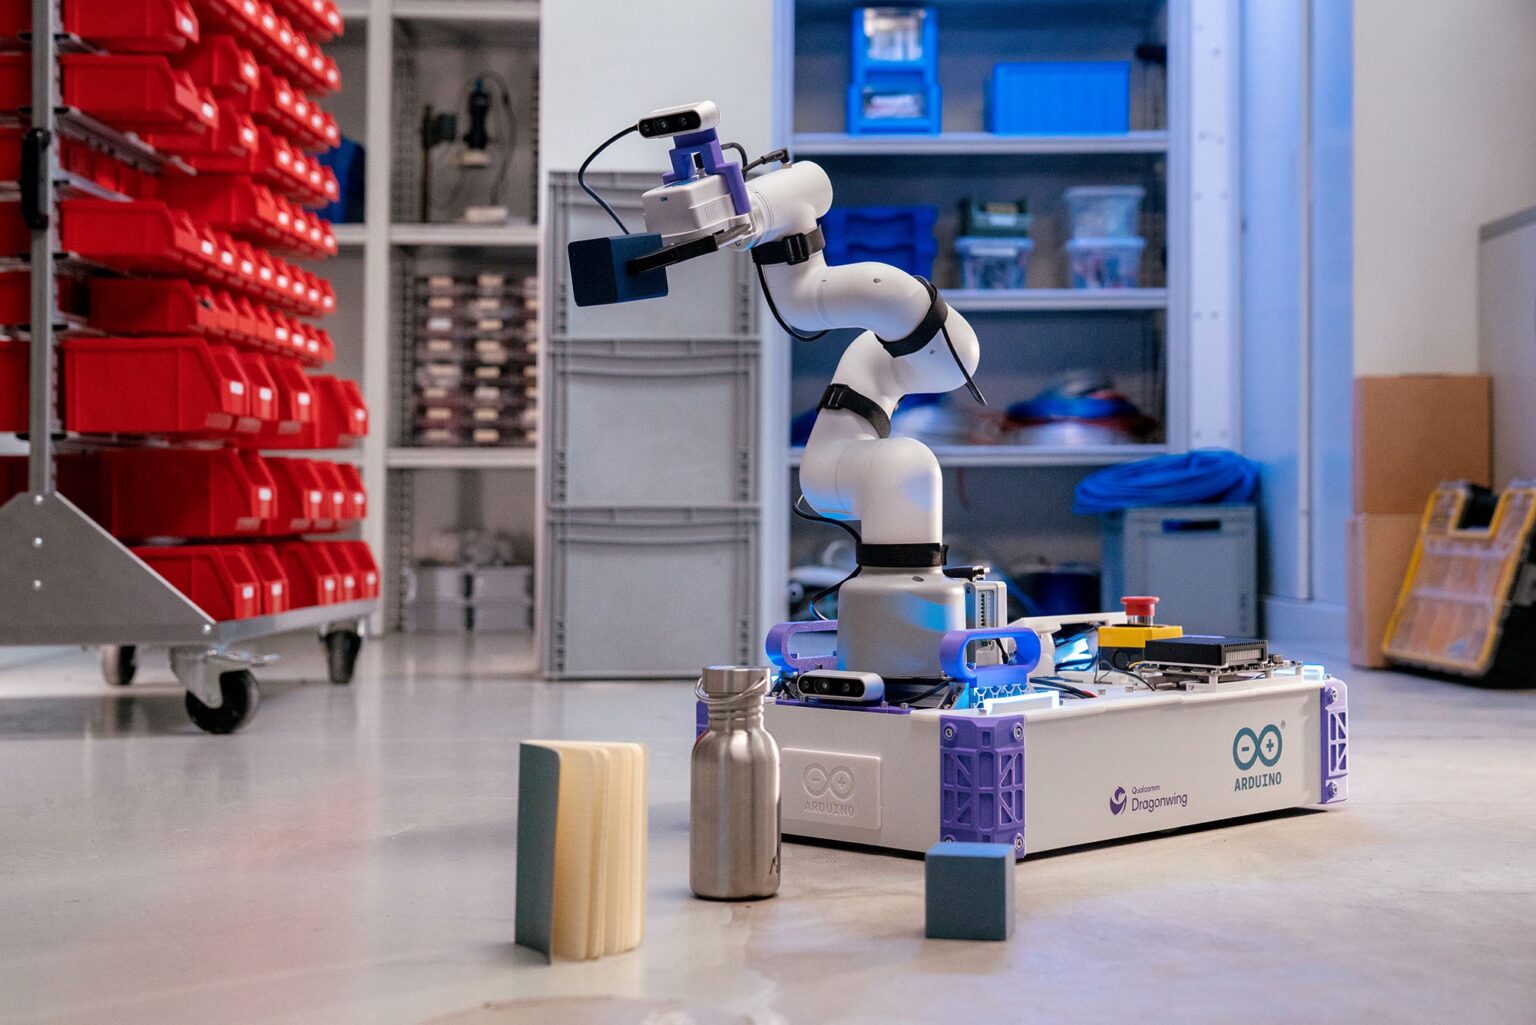
VENTUNO Q rozwiązuje ten problem. Podział ról jest prosty i czysty:
- MPU (Linux): Analizuje dane, planuje trasę, obsługuje AI oraz ROS 2. Decyduje, dokąd robot ma jechać.
- MCU (Real-Time): Steruje silnikami, odczytuje enkodery i czujniki bliskiego zasięgu. Przekłada decyzje MPU na fizyczny ruch.
Od czujnika do reakcji: Architektura systemu
Postrzeganie (Sense)
Żaden pojedynczy czujnik nie daje pełnego obrazu. System łączy kilka źródeł danych:
- LiDAR 2D: Tworzy geometryczną mapę otoczenia (dla SLAM i Nav2).
- Kamera stereo / MIPI: Wykrywa przeszkody trójwymiarowe, rozpoznaje ludzi, stacje dokujące czy ładunek.
- Moduły Modulino: Monitorują martwe pola i dostarczają danych inercyjnych (akcelerometr/żyroskop).
- Enkodery kół: Zapewniają precyzyjną odometrię.
Decydowanie (Decide)
Na procesorze MPU działa środowisko ROS 2. Na podstawie danych z LiDAR-u i odometrii pakiet Nav2 wyznacza trasę i generuje komendy prędkości. Nie sterują one jednak silnikami bezpośrednio – trafiają do sekcji MCU.
Działanie (Act)
Mikrokontroler przelicza komendy ruchu na konkretne obroty lewego i prawego koła, sterując napędem (np. przez CAN) z dokładnością czasu rzeczywistego. Co ważne – w razie nagłej przeszkody czujnik podłączony do MCU może natychmiast zatrzymać robota, zanim Linux w ogóle przetworzy nową klatkę obrazu.
Nie tylko wykrywanie, ale i rozumienie – wsparcie Edge AI
Sam LiDAR wie tylko, że przed robotem stoi „jakaś przeszkoda”. Dodanie modeli Edge AI (np. przy użyciu Edge Impulse zintegrowanego z ROS 2 i Arduino App Lab) pozwala zrozumieć kontekst. Robot wie, czy wymija człowieka, wózek paletowy czy krzesło – i dostosowuje do tego swoje zachowanie (np. zwalnia lub wysyła komunikat).
Prototypowanie krok po kroku
Zaletą VENTUNO Q jest możliwość stopniowego rozwijania projektu:
- Pojazd podstawowy: MCU steruje silnikami i odczytuje enkodery.
- Komunikacja z ROS 2: Połączenie sterowania z MPU (odbieranie komend prędkości, wysyłanie odometrii).
- Autonomia: Dodanie LiDAR-u (SLAM, Nav2) oraz czujników głębi.
- Kontekst: Wdrożenie modeli Edge AI do rozpoznawania obiektów.
VENTUNO Q nie rozwiązuje wszystkich wyzwań mechanicznych czy związanych z zasileniem, ale daje inżynierom gotowy, zintegrowany fundament do budowy nowej generacji robotów mobilnych – od magazynowych po medyczne i rolnicze.
Źródło: blog.arduino.cc
Jak oceniasz ten wpis blogowy?
Kliknij gwiazdkę, aby go ocenić!
Średnia ocena: 0 / 5. Liczba głosów: 0
Jak dotąd brak głosów! Bądź pierwszą osobą, która oceni ten wpis.